Ein Punkt, der in der vollständigen Hausautomation lange offen blieb, war die Integration des Garagentorantriebes vom Typ Marantec - Comfort 250B. Wunschvorstellung war die Visualisierung des aktuellen Torzustandes, Alarmierung, Steuerung des Antriebes von verschiedenen Stellen.
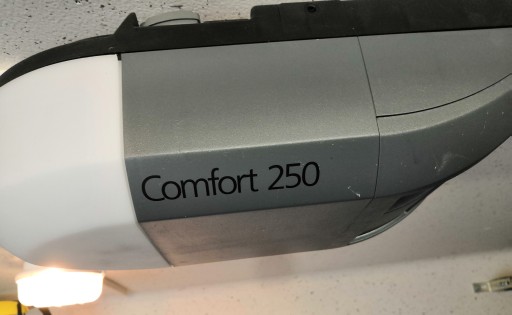
Dokumentiert war zu diesem Torantrieb nur die Schnittstelle zum Anschluss eines Impulstasters, welche ich bereits für einen Innentaster in der Garage benutzte, aber für eine definierte ferngesteuerte auf/zu Steuerung nicht verwendbar war. Es gibt von Marantec diverse Erweiterungsmodule, zB EP141, EP163, EM171, Command 116, aber selbst dafür waren wenig Informationen zu bekommen oder zu teuer oder erfüllten nicht die Anforderungen: gezielt steuern und Zustände zu erfassen. Große Unterschiede gibt es zudem bezüglich des Types des eigenen Antriebes, schon der Comfort 260 hat zB. keinen XB10 mehr und man benötigt man einen EP141.
Neue Anregungen erhielt ich durch einen Thread im KNX-EIB-Forum, auf Grund dessen ich Belegung und Logik des XB10 Anschlusses extrahieren konnte, welcher wider erwarten kein Busprotokoll darstellte sondern Pegelgesteuert war.
Steuern des Antriebes:
Pin 3 für 500 ms auf Masse : Tor fährt auf
Pin 1 für 500 ms auf Masse : Tor fährt zu
Pin 1 oder 3 während Fahrt für 500 ms auf Masse : Tor stoppt
Zustandserkennung des Antriebes:
Pin 3 zeigt Spannungsimpule : Tor ist zu
Pin 1 zeigt Spannungsimpule : Tor ist offen (Endlage)
Pin 1 und Pin 3 Spannungsimpulse : Tor in Zwischenstellung oder Bewegung
Pin 1 und Pin 3 spannungslos : externer Taster gedrückt oder Funkfernbedienung
Pin 4 : Masse
Pin 5 : 24 V
Zusätzlich wäre über Pin 6 noch eine Steuerung der im Antrieb integrierten Leuchte möglich, ich messe aber diesem "Hilfslicht" keine Bedeutung bei, da per Haussteuerung das reguläre Garagenlicht bereits steuerbar ist.
Im Normalzustand steckt in XB10 ein RJ14-Stecker, welche eine Brücke zwischen Pin2 und 4 herstellt, ohne diese Verbindung läuft der Antrieb nicht !
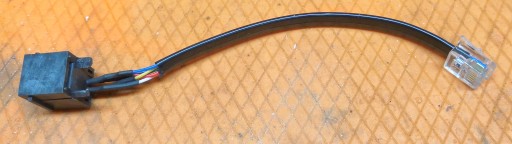
Zum Herausführen der Anschlüsse und Adaptieren auf ein 4poliges Kabel erstellte ich einen kurzen Zwischenadapter mit RJ12 Stecker und RJ14 Buchse, in welchem auch diese Brücke integriert ist.
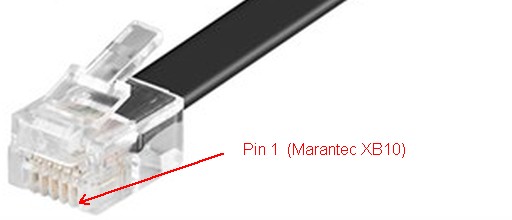
Unverständlicherweise zählt Marantec in diesem Fall die Pins komplett anders als der Standard vorgibt, Marantec zählt von 6-1 statt 1-6
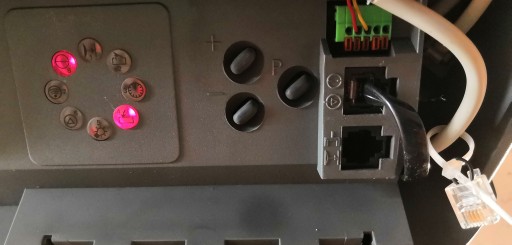
Somit steckt der neue Adapter in der XB10-Buchse (mittlere im Bild) und wird 4polig weitergeführt zur eigentlichen Connectorschaltung. Für den Fall, dass es einmal notwendig werden sollte, die neue Beschaltung zu entfernen, bleibt der originale Brückenstecker im Antrieb hinterlegt.
Zur Ankopplung an die SPS 115U war eine Potientialtrennung notwendig und die Aufteilung der Signale an getrennte Ein/Ausgabeports der SPS. Das Prinzipschaltbild für einen Kanal ergibt sich dadurch folgendermaßen: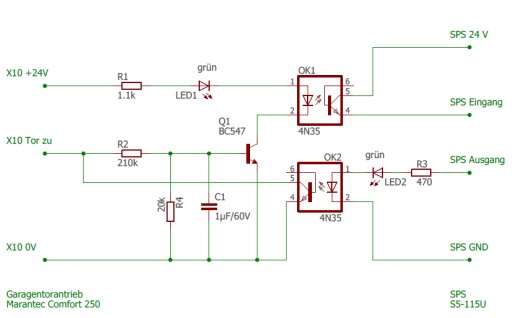
C1 dient zur Glättung der "unsauberen" Signalspannung, Q1 zur Verstärkung der wenig belastbaren Signalspannung, die LEDs dienen nur der leichteren Inbetriebnahme.
Vollständig aufgebaut mit 2 Kanälen ergab sich diese Platine: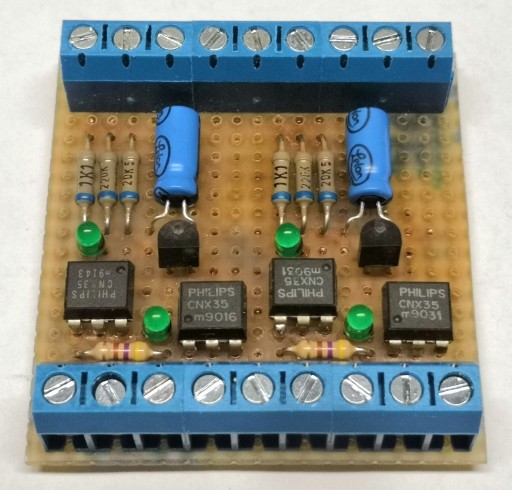
Zusätzliche Kontakte der Schraubklemmen dienen der Durchleitung von Signalen der Türüberwachung und Regensensor auf dem Garagendach. Schaltplan (23 kbyte)
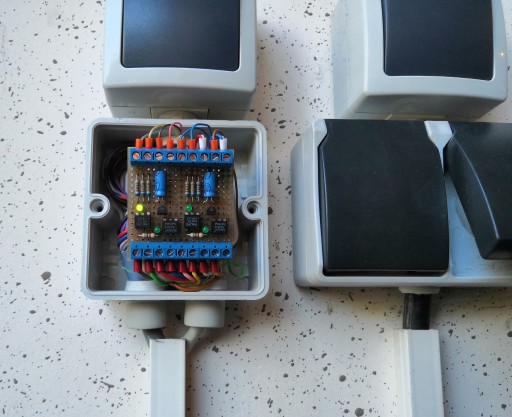
Die Platine findet ihren Platz in einer extra Abzweigdose welche nur Niederspannungskabel beinhaltet.
Umgesetzt ist die Visualisierung des Garagentorzustandes im Prozessleitbild,
die Zustandsanzeige am Bedienteil im Haus, die Steuerung per Bedienteil im Haus,
die Anzeige und Steuerung per Handy-App,
Pushnachricht bei Öffnung des Garagentors auf Smartphone.
vielen Dank für die Schaltung! Ich habe sie schon vor einigen Jahren für einen ESP8266 (Wemos-D1) angepasst, den ich mit Tasmota betreibe. Damit lässt sich die Garagentorsteuerung ganz einfach via MQTT in alle gängingen Broker einbinden. Ein separater Stromanschluss ist in dem Fall nicht nötig - der ESP wird direkt über den Torantrieb mit Strom versorgt.
Die Unterlagen dazu liegen hier - falls das jemand nachbauen oder weiterentwickeln möchte: https://weyes.de/mgts
Viele Grüße,
Oliver
3 Jahre habe ich vom ersten Blick auf Deinen Schaltplan bis zu meiner Realisierung gebraucht :-). Ich habe mich für einen Arduino Zero in einem Hutschienengehäuse entschieden, der direkt in der UV meiner Garage sitzt. Die Ansteuerung mache ich über MQTT und Homebridge. Jetzt kann ich mein Garagentor schön über HomeKit steuern (und ein paar Messwerte gibt's auch noch dazu).
Danke nochmal für Deine ausführliche Beschreibung!
------------------------------------------------------------------------------------------------
Danke Franz,
ich persönlich habe es ja bereits in meiner ganzheitlichen App integriert,
denke als autonome Lösung mit ESP8266 für einige interessant; oder mit ESP und MQTT leicht in viele übergeordnete System wie FHEM integrierbar.
Wünsche dir viel Erfolg, Gruß Ralf
muss hier einmal vielen Dank für deine ausführliche Anleitung sagen!
Auf Basis deiner Grundlagen habe ich mir mittlerweile eine Smart-Home-Anbindung für zwei Marantec Comfort 220.2 / 270 nachgebaut; allerdings modifiziert für einen ESP8266/NodeMCU Mikrokontroller auf Basis ESPEasy-Firmware.
Konzipiert als direktes Stand-Alone-Steckergerät in unabhängigem Gehäuse, Stromanschluss per 5V Micro-USB-Netzteil, direkter Internetzugang per Wlan und Einbindung in IoBroker per MQTT. Schalten auf/zu und Status auslesen auf/zwischen/zu funktioniert perfekt. Und weil noch Platz war ist gleich noch ein Garagenraumtemperatursensor DS16B20 mit reingewandert.
Im Grunde deine Optokoppler-Platinenschaltung, aufgrund der 3.3V-Pegel des ESP8266 und einer geringen Stromtragfähigkeit der I/O Pins (
Pin 3 zeigt Spannungsimpule : Tor ist zu
Pin 1 zeigt Spannungsimpule : Tor ist offen (Endlage)
Was für Impulse kommen da?
_______________________________________________
Hallo Stephan,
Im oben genannten Forum hat kürzlich jemand Oszilloskop-Bilder hierzu eingestellt: https://knx-user-forum.de/forum/öffentlicher-bereich/knx-eib-forum/15801-garagentorantrieb-marantec?p=1349667#post1349667
Gruß Ralf